香橙派RK3588开发板专用摄像头 MIPI接口1300万像素OV13855在Pi 5芯片开发中的应用指南
引言
香橙派(Orange Pi)系列开发板凭借强大的性能和丰富的接口,成为嵌入式开发者和AI爱好者的热门选择。其中,搭载Rockchip RK3588芯片的香橙派5(Orange Pi 5)更是备受瞩目。为了充分发挥RK3588的视觉处理能力,一款专用的MIPI接口1300万像素摄像头——OV13855,成为了理想的搭配。本文将详细介绍该摄像头模组的技术特性、硬件连接方法,以及在香橙派5/RK3588平台上的软件配置与开发实践,帮助您快速实现高清图像采集与机器视觉应用。
一、硬件概览
1.1 香橙派RK3588开发板
香橙派5采用RK3588八核64位处理器(4×Cortex-A76 + 4×Cortex-A55),内置NPU算力高达6TOPS,支持8K视频编解码。其丰富的MIPI CSI接口为多摄像头接入提供了便利。常见的香橙派5板载两个MIPI CSI接口(MIPI CSI-0和MIPI CSI-1),可同时连接两路摄像头。
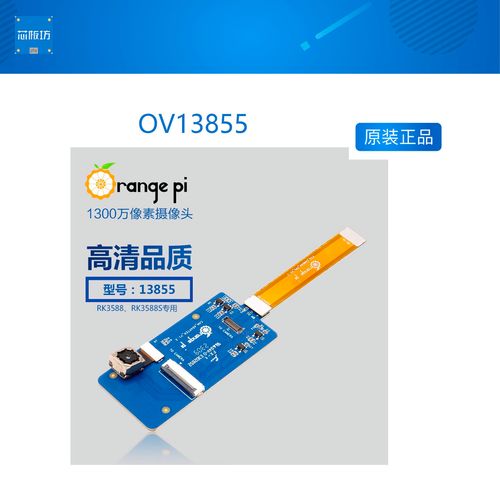
1.2 OV13855摄像头模组
- 传感器:OmniVision OV13855,1/2.76英寸CMOS,1300万像素
- 最高分辨率:4224×3136 @ 30fps
- 接口:MIPI CSI-2,4-lane,数据传输速率高达1.5Gbps/lane
- 输出格式:RAW10/RAW12
- 对焦:手动对焦(部分模组支持自动对焦需额外马达驱动)
- 供电:通常需要1.2V(核心)、1.8V(IO)、2.8V(模拟)
该摄像头模组常被标注为“Pi 5摄像头”,专为RK3588/RK3566等平台优化,可直接连接香橙派5的MIPI CSI接口。
二、硬件连接
2.1 接口定义
香橙派5的MIPI CSI接口为22-pin FPC座,引脚定义与树莓派有一定差异,需使用专用转接线或匹配的FPC排线。OV13855模组通常配备15-pin或22-pin接口,请根据模组实际规格选择正确的转接板。
连接步骤:
- 确认开发板断电。
- 将FPC排线金色触点朝向开发板PCB(或根据座子类型确定方向),轻轻插入MIPI CSI接口并锁紧卡扣。
- 另一端连接摄像头模组,确保插紧。
- 如需外部时钟,检查模组是否自带晶振(多数OV13855模组自带24MHz晶振)。
2.2 注意事项
- 避免静电损坏传感器。
- 确认排线方向正确,反接可能烧毁模组。
- 若使用多个摄像头,需注意MIPI CSI lane的分配(每个接口通常支持4-lane,可拆分为2×2-lane)。
三、软件配置与驱动
3.1 系统要求
推荐使用香橙派官方Ubuntu/Debian镜像,内核版本5.10或以上。RK3588的BSP内核已包含OV13855驱动,但需在设备树(Device Tree)中正确配置。
3.2 设备树配置
以香橙派5为例,需修改或添加以下节点(示例):
`dts
&i2c4 {
status = "okay";
ov13855: ov13855@36 {
compatible = "ovti,ov13855";
reg = <0x36>;
clocks = <&cru CLKMIPICAMARAOUT_M2>;
clock-names = "xvclk";
power-domains = <&power RK3588PDVI>;
reset-gpios = <&gpio1 RKPB0 GPIOACTIVE_LOW>;
pwdn-gpios = <&gpio1 RKPB1 GPIOACTIVE_HIGH>;
/ 端口配置根据实际连接 /
port {
ov13855_out: endpoint {
remote-endpoint = <&mipicsi2input>;
data-lanes = <1 2 3 4>;
clock-noncontinuous;
link-frequencies = /bits/ 64 <750000000>;
};
};
};
};
&mipi_csi2 {
status = "okay";
};`
具体寄存器地址、GPIO及时钟源需参考原理图调整。RK3588的MIPI D-PHY支持每lane 2.5Gbps,完全兼容OV13855。
3.3 加载驱动
执行 dmesg | grep ov13855 查看驱动是否加载成功。若出现I2C通信失败,请检查:
- 摄像头是否为原厂兼容模组(部分通用模组需修改寄存器初始化序列)。
- I2C地址(通常为0x36或0x10)。
- GPIO复位引脚逻辑。
- 供电是否正常。
3.4 测试图像采集
使用v4l2工具或GStreamer进行测试:
`
# 安装工具
sudo apt install v4l-utils
# 列出设备
v4l2-ctl --list-devices
# 查看支持格式
v4l2-ctl -d /dev/video0 --list-formats-ext
# 抓取一张图片
v4l2-ctl -d /dev/video0 --set-fmt-video=width=4224,height=3136,pixelformat=RG10 --stream-mmap --stream-count=1 --stream-to=test.raw`
由于OV13855输出RAW10/RAW12,可直接通过RKISP处理为RGB/YUV格式。推荐使用 rkaiq 工具或 camerahal 进行ISP调试。
四、典型应用开发
4.1 结合RKNN NPU进行AI视觉
香橙派5的NPU可用于实时目标检测。将摄像头采集的NV12图像送入模型(如YOLOv5),NPU推理例程可参考官方rknnmodelzoo。典型管线:
MIPI CSI -> V4L2 -> DMA-BUF -> RGA(缩放)-> NPU推理 -> 输出坐标。
需配置多平面缓冲,并使用 drm 或 kms 提升帧率。
4.2 视频推流
通过GStreamer将OV13855的RAW数据与底层ISP处理后编码为H.264/H.265,并使用RTSP推流:
gst-launch-1.0 v4l2src device=/dev/video0 ! video/x-raw,format=NV12,width=1920,height=1080 ! mpph264enc ! h264parse ! rtph264pay ! udpsink host=192.168.1.100 port=5000注意:需要对低分辨率进行ISP裁剪或缩放,以符合使用场景。
4.3 多摄像头同步
RK3588支持硬件同步(通过外部同步信号或I2C同步寄存器),可使用OV13855的FSIN引脚实现多摄像头帧同步。适用于立体视觉或环视应用。
五、常见问题与解决
| 问题 | 可能原因 | 解决方案 |
|------|----------|----------|
| 找不到/dev/video* | 驱动未加载 | 检查设备树和内核配置(CONFIGVIDEOOV13855) |
| I2C通信错误 | 供电或引脚不匹配 | 测量电压,确认I2C地址和上拉电阻 |
| 图像花屏或卡顿 | MIPI速率或lane配置不当 | 降低link-frequency,检查差分对 |
| 颜色偏绿/过曝 | 缺少ISP校准 | 使用rkaiq工具或硬件TPG调试白平衡 |
| 录制时无文件生成 | 缓冲不足或格式不支持 | 增加v4l2缓冲区数量,使用supported format |
六、与展望
OV13855作为一款高性价比的1300万像素MIPI摄像头,与香橙派RK3588平台配合,能够满足从高清监控到AI视觉原型开发的广泛需求。通过正确配置设备树、加载驱动及利用RKISP与NPU,您可以快速构建出色的视觉应用。随着RK3588生态不断成熟,未來还将出现更多高分辨率、高帧率的摄像头选择,为边缘计算视觉注入新动力。希望本文能为您的RK3588+Pi 5摄像头开发之旅提供实用的参考。
如若转载,请注明出处:http://www.yanjingshun.com/product/44.html
更新时间:2026-11-03 13:05:08